


Alle Produkte
-
Digital-Inklinationskompass-Sensor
-
Analoger Inklinationskompass-Sensor
-
Dynamischer Inklinationskompaß
-
Drahtloser Inklinationskompaß
-
Elektronischer Kompass-Sensor
-
Haltung und Überschrift des Bezugssystems
-
IMU-Trägheitsmesseinheit
-
Beschleunigungsmesser-Schwingungssensor
-
GNSS INS-Integration
-
Neigungs-Schalter-Sensor
-
Faser-optisches Gyroskop
-
Gyroskop-Sensor-Chip
-
Beschleunigungsmesser-Chip
-
Andere
Ansprechpartner :
Zhang
Telefonnummer :
86 18921292620
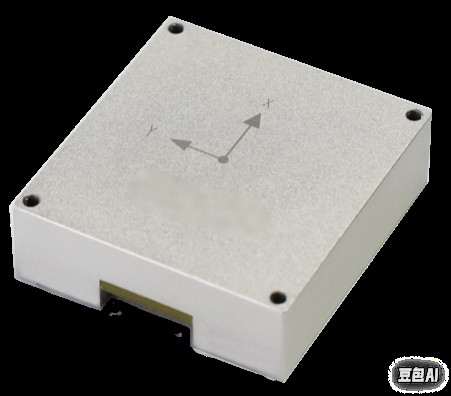
BW-5122-Hochpräzisions-MEMS-Integriertes Navigationssystem
| Herkunftsort | Jiangsu, China |
|---|---|
| Markenname | BWSENSING |
| Modellnummer | BW5122 |
| Min Bestellmenge | 1 PCS |
| Preis | USD 5000-1000 |
| Zahlungsbedingungen | T/T |
Produktdetails
| Achse | Dreiachsige Trägheitsanlage | Triaxialer GyroskopDynamischer Bereich | ± 500°/s (bis zu ± 4000°/s anpassbar) |
|---|---|---|---|
| Stabilität des Triaxial-Gyroskop-Bias | 5°/h (GJB-Standard, 10-Sekunden-Durchschnitt) | Triaxialer Beschleunigungsmesser Dynamischer Bereich | ±16g |
| Betriebstemperatur | -40°C+85°C | Triaxialer Beschleunigungsmesser Bias-Stabilität | 0.2 mg (GJB-Standard, 10-Sekunden-Durchschnitt) |
| Schnittstellen | RS-232, CAN/CAN-FD, PPS und EVENT |
Sie können die gewünschten Produkte ankreuzen und im Message Board mit uns kommunizieren.
| Biasstabilität |
|---|
Produkt-Beschreibung
Produktübersicht
BW-5122 ist ein kompaktes, hochpräzises integriertes MEMS-Navigationssystem, das unabhängig entwickelt wurde.Es integriert eine leistungsstarke MEMS IMU (Inertial Measurement Unit) und unterstützt die Eingabe externer GNSS-DatenMit Hilfe von Kalman-Filter-Fusionsalgorithmen aus mehreren Quellen liefert es kontinuierliche, zuverlässige, hochgenaue Positionierungs- und Navigationsinformationen in komplexen Umgebungen.Zu den Anwendungen gehören Stabilisierungsplattformen, Robotik und tragbare Geräte.
Wesentliche technische Merkmale
MEMS-IMU-Spezifikationen:
Triaxialer Gyroskop Dynamischer Bereich: ±500°/s (anpassbar bis ±4000°/s)
Stabilität des Triaxial-Gyroskop-Bias: 5°/h (Industriestandard, 10-Sekunden-Durchschnitt)
Triaxialer Beschleuniger:
Triaxialer Beschleunigungsmesser Dynamischer Bereich: ±16 g
Triaxial Accelerometer Bias Stabilität: 0,2 mg (Industriestandard, 10-Sekunden-Durchschnitt)
Kalibrierung: Temperatur auf Fabrikebene und dynamische Kalibrierung
Erweiterte Algorithmen
Adaptive statische/dynamische Ausrichtung: Optimiert die Orientierungsgenauigkeit in Bewegung oder stationären Zuständen.
Fehlerkompensation auf Systemebene: Korrigiert automatisch Fehler bei der Ausrichtung der Anlage und Fehler bei der Geschwindigkeit der Räder
Multi-Source Kalman Filter Fusion: Integriert GNSS- und IMU-Daten für eine robuste Leistung in Signal-blockierten Umgebungen (z. B. Tunnel, städtische Schluchten)
Leistung in herausfordernden Umgebungen
Schließverlust Positionierungsgenauigkeit: ≤0,2% × D (erreichte Entfernung) bei GNSS-Signalverlust
Schnittstellen: RS-232, CAN/CAN-FD, PPS und EVENT-Protokolle für eine flexible Systemintegration.
Kernfunktionen
Kontinuierliche Navigationsausgabe: Kombiniert fabrikkalibrierte IMU-Daten mit externen GNSS-Daten (z. B. Kilometer- und Lenkungseingänge), um hochfrequente Positions-, Geschwindigkeits- und Haltungsaktualisierungen zu erzeugen.
Adaptive Datenvalidierung: Selbsteinschätzung der Datenzuverlässigkeit durch Überprüfung der Wirksamkeit der Quelle und Fehlerkompensation
Anpassungsfähigkeit an komplexe Szenarien: Beibehält die Präzision in Umgebungen wie dicht besiedelten städtischen Gebieten, Wäldern und Tunneln durch Multi-Sensor-Fusion und dynamische Kalibrierung
Anwendungen
Stabilisierte Plattformsteuerung: Hochpräzisionsschweben und Flugbahnverfolgung.
Autonome Fahrzeuge: Untermeter-Positionierung in GNSS-verbotenen Zonen.
Industriemaschinen: Präzisionsbewegungssteuerung für schwere Maschinen.
Wettbewerbsvorteile
Miniaturisiertes Design: Optimiert für Raumbeschränkte Anwendungen (z. B. Robotik, tragbare Systeme).
Kostenwirksame Integration: Kompatibel mit MEMS-Sensoren in industrieller Qualität und Standardschnittstellen
Hohe industrielle Zuverlässigkeit: Betrieb bei extremen Temperaturen (-40°C bis +85°C) und Stoß-/Vibrationsbeständigkeit
Empfohlene Produkte
